WorldParticle bruker én KI-arkitektur til å simulere svært ulike materialer
Forskere ved MIT og UBC har utviklet en felles KI-arkitektur for simulering av blant annet stoff, sand, væsker og molekyler. Metoden er lovende, men er ikke én ferdig modell som behersker all fysikk.
·4 min lesing
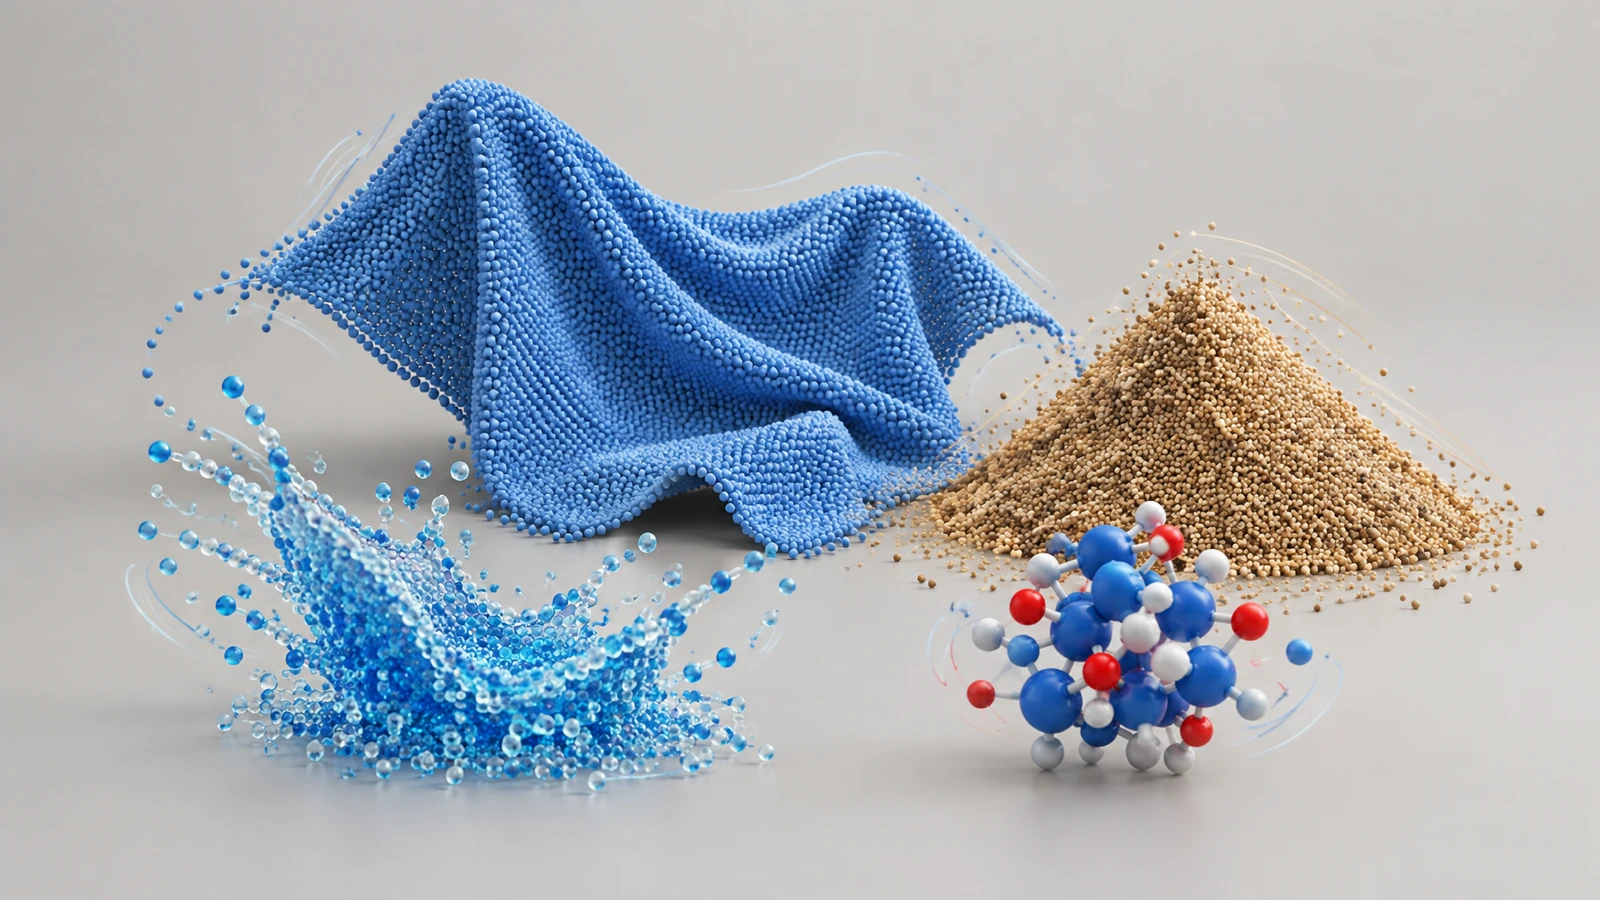
Konseptillustrasjon av partikkelbasert simulering. Ikke et bilde eller måleresultat fra WorldParticle-forskningen.Illustrasjon generert med OpenAI for Progress Radar
Å simulere vann, sand, elastiske materialer og molekyler krever vanligvis forskjellige beregningsmetoder. Forskere ved Massachusetts Institute of Technology (MIT), University of British Columbia (UBC) og flere samarbeidspartnere har utviklet WorldParticle, en KI-basert arkitektur som kan brukes på tvers av slike fysiske systemer.
MIT presenterte arbeidet 9. november 2026. Selve forskningsartikkelen ble først lagt ut som forhåndstrykk i mai, og skal presenteres på SIGGRAPH Asia 2026. Nyheten er derfor en ny forskningspresentasjon, ikke at metoden ble utviklet i løpet av det siste døgnet.
Partikler som felles språk
WorldParticle beskriver materialer som partikler med posisjon, hastighet og andre egenskaper. I stedet for å utvikle en helt ny spesialisert løser for hver materialtype bruker forskerne samme grunnleggende transformer-arkitektur og beregningsoppskrift for seks kategorier: stoff, elastiske faste materialer, vanlige og ikke-newtonske væsker, granulære materialer som sand og molekylær dynamikk.
Et viktig skille er at «én arkitektur» ikke betyr én ferdigtrent modell med ett felles sett vekter for all fysikk. Forskerne trener modellen separat for de ulike kategoriene. Målet er å gjenbruke måten simuleringen bygges og kjøres på, samtidig som den lærer forskjellige materialers oppførsel.
Kombinerer kjente krefter med lærte samspill
Ved hvert beregningstrinn tar en eksplisitt prediktor først hensyn til kjente ytre krefter. Deretter anslår en lært korrigeringsdel hvordan partiklene påvirker hverandre, og justerer posisjonene og hastighetene. Transformer-nettverket samler lokal informasjon og bruker en hierarkisk representasjon for å redusere kostnaden ved å behandle mange partikler.
Forskerne demonstrerer systemet med blant annet deformert stoff, væskestrømmer og sandhauger. De rapporterer også forsøk med materialegenskaper, geometrier, starttilstander og påvirkninger som ikke var med i treningen. På prosjektets demonstrasjonsside beskrives stabile sekvenser på opptil 800 beregningstrinn i ett væskeforsøk. Dette er resultater innenfor de testede oppsettene, ikke en garanti for stabilitet i vilkårlige simuleringer.
Muligheter og begrensninger
En felles arkitektur kan på sikt gjøre det enklere å undersøke sammensatte systemer, for eksempel når en myk robot kommer i kontakt med sand eller væske. Forskerne viser også eksempler på interaktiv styring, omvendt design og læring fra observasjoner av fysiske objekter.
WorldParticle erstatter foreløpig ikke etablerte fysikkløsere i alle situasjoner. Nøyaktighet og ressursbruk avhenger av oppgaven, og studiens resultater viser ikke at ett nettverk kan simulere enhver fysisk prosess uten ny trening. Eventuelle bruksområder innen legemiddelutvikling, nye materialer eller avansert robotikk er fortsatt muligheter som krever videre validering.
MIT-forskere har utviklet en KI-assistent som foreslår hvilke deler av en algoritmisk utformet konstruksjon en ingeniør kan justere. I en demonstrasjon økte den beregnede knekklasten med 39 prosent, men systemet er ennå ikke prøvd i en bred studie med menneskelige designere.
Google DeepMind har brukt KI-agenter og Lean til å kontrollere sentrale sikkerhetsegenskaper helt ned på maskinkodenivå. Beviset gjelder avgrensede deler av Signal-protokollen.
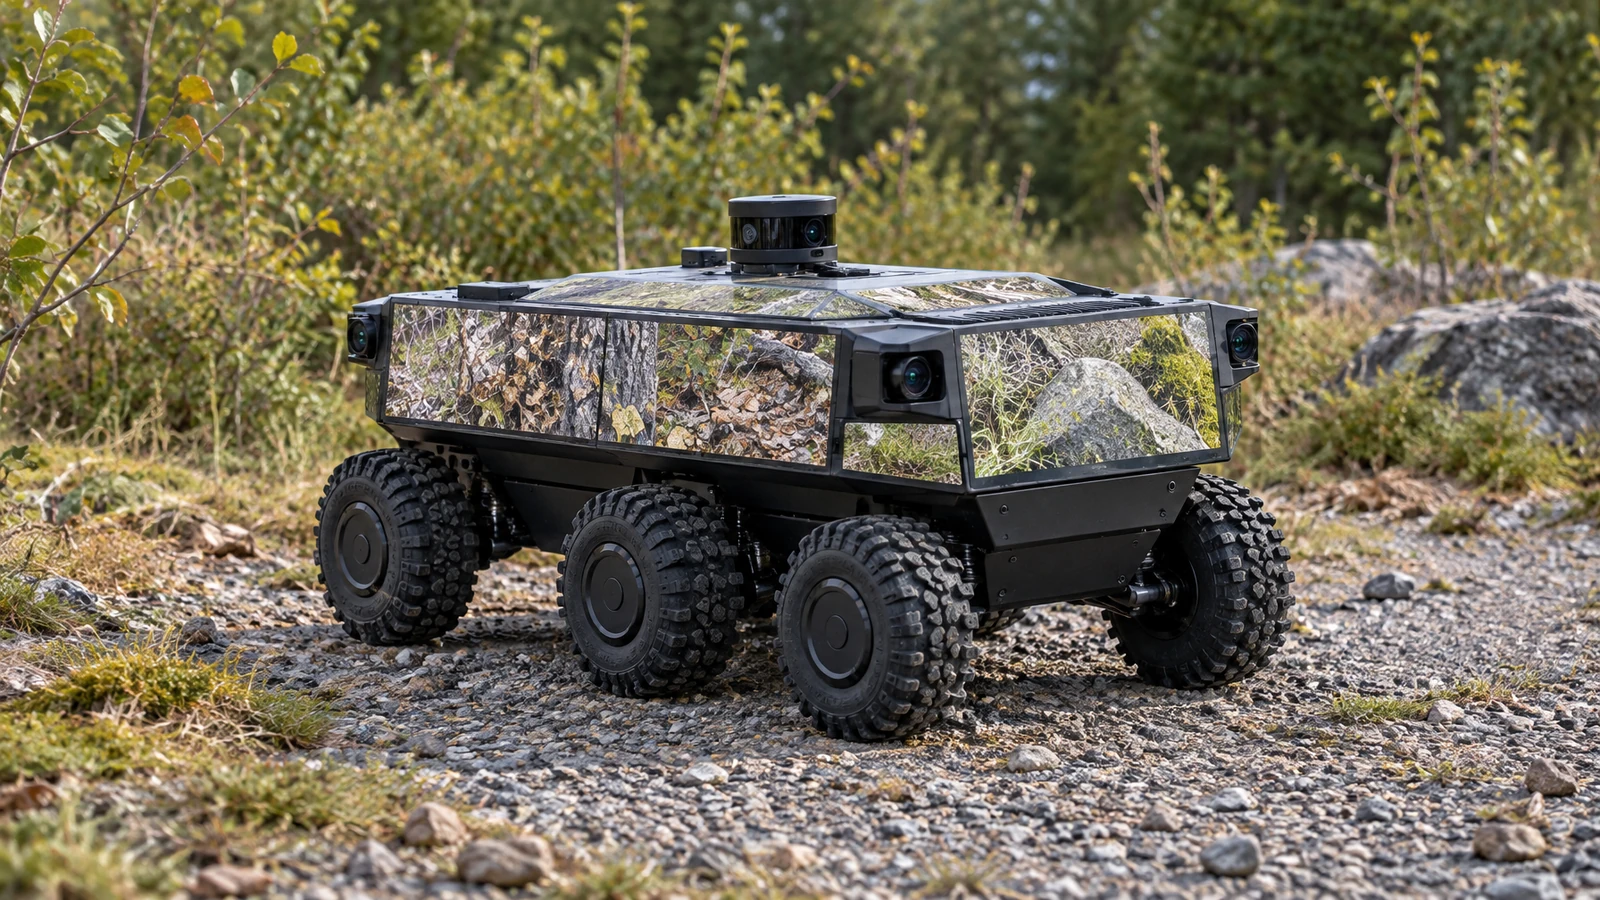
CephCam bruker kameraer, adaptiv mønstergenerering og OLED-skjermer til å tilpasse kamuflasje til omgivelsene. I kontrollerte tester ble modellkjøretøyet vanskeligere å oppdage både for mennesker og flere KI-baserte objektdetektorer.