Blekksprut-inspirert kamuflasje utfordrer både mennesker og KI-detektorer
CephCam bruker kameraer, adaptiv mønstergenerering og OLED-skjermer til å tilpasse kamuflasje til omgivelsene. I kontrollerte tester ble modellkjøretøyet vanskeligere å oppdage både for mennesker og flere KI-baserte objektdetektorer.
·4 min lesetid
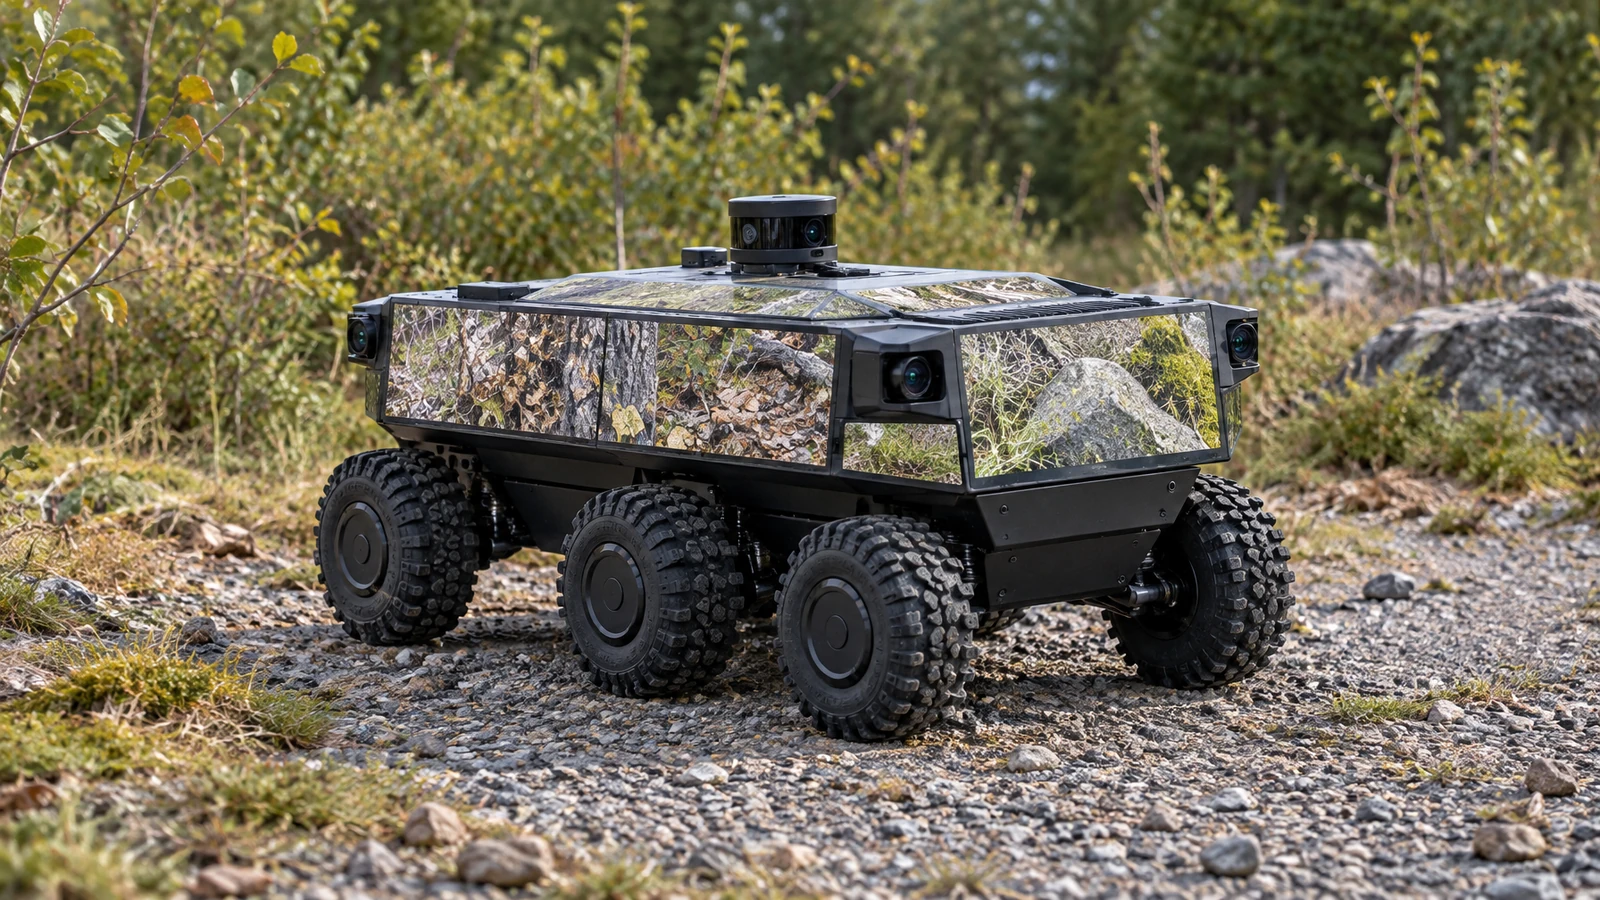
Illustrasjon av prinsippet i CephCam-prototypen, ikke et bilde fra forskernes forsøk.Illustrasjon generert med OpenAI for Progress Radar
Et lukket system som ser, beregner og viser
Kamuflasje for mennesker og kamuflasje mot kunstig intelligens er ikke nødvendigvis det samme. Mønstre som forvirrer en objektdetektor kan være svært synlige for et menneske, mens naturlig kamuflasje fortsatt kan bli fanget opp av en maskinlæringsmodell.
I en fagfellevurdert studie i Nature Communications presenterer forskere CephCam, et eksperimentelt system som forsøker å løse begge oppgavene samtidig. Arkitekturen er inspirert av hvordan blekkspruter og andre cephalopoder tilpasser utseendet sitt, men er bygget med kameraer, databehandling og OLED-skjermer på et modellkjøretøy.
Kameraene registrerer omgivelsene og trekker ut dominerende farger. Programvaren genererer deretter mønstre som både skal gli visuelt inn i bakgrunnen og redusere responsen fra objektdetektorer. OLED-panelene fungerer som den synlige overflaten, mens et eget system kompenserer for at farger endrer seg når skjermene betraktes fra ulike vinkler.
Testet mot både mennesker og modeller
Forskerne evaluerte først systemet digitalt i miljøer som strand, by, ørken, skog, natt og snø. I disse testene sammenlignet de blant annet hvor godt mønstrene gled inn i omgivelsene for mennesker, og hvor ofte kjøretøyet unngikk deteksjon fra dype nevrale nettverk.
107 frivillige deltok i vurderinger av hvor godt kamuflasjen blandet seg med bakgrunnen. I et separat psykofysisk eksperiment fikk 112 personer en binær oppgave der de skulle avgjøre om et kjøretøy var til stede. CephCam reduserte deteksjonssuksessen og økte reaksjonstiden sammenlignet med de sterkeste testede referansemetodene for disse målene.
Forskerne testet også overføring til objektdetektorer som ikke inngikk direkte i optimaliseringen. En kombinasjon av flere modeller under utviklingen forbedret robustheten mot slike ukjente modeller i forsøkene. Resultatene betyr likevel ikke at systemet kan unngå enhver KI-detektor.
Fra digitalt mønster til fysisk modell
En sentral del av arbeidet var å få de digitale mønstrene til å fungere på en fysisk overflate. Fargen fra en OLED-skjerm varierer med synsvinkelen, og flere skjermer montert rundt et tredimensjonalt objekt vil derfor ikke nødvendigvis vise samme farge slik kameraet eller øyet oppfatter den.
Forskerne utviklet derfor ColorNet, som modellerer og kompenserer for disse vinkelavhengige fargeendringene. I fysiske eksperimenter med modellkjøretøyet beholdt systemet fordeler både i menneskenes vurdering av bakgrunnstilpasning og i testene mot objektdetektorer.
CephCam har to måter å tilpasse seg på. En rask malbasert metode valgte et eksisterende mønster på omtrent 0,4 sekunder med lokal prosessering. En mer omfattende sanntidslæringsmetode brukte rundt 2,5 minutter for én treningsrunde på en RTX 3080 i forskernes skyoppsett, men ga sterkere tilpasning i testene.
En prototype, ikke usynlighet
Arbeidet viser hvordan fysisk kamuflasje og adversarial maskinlæring kan kombineres i ett adaptivt system. Det er særlig interessant fordi samme overflate forsøker å påvirke to forskjellige visuelle systemer: menneskelig persepsjon og maskinbasert objektdeteksjon.
Men CephCam er et forskningssystem på et modellkjøretøy. Forskerne peker selv på at kommersielle OLED-skjermer bare dekker begrensede, rektangulære områder, noe som reduserer effekten på en virkelig tredimensjonal overflate. Forsøkene er dessuten gjennomført i kontrollerte digitale og fysiske oppsett.
Resultatene bør derfor ikke beskrives som en usynlighetskappe eller som dokumentasjon på at et kjøretøy kan forsvinne for mennesker og overvåkingssystemer i fri bruk. Studien viser i stedet at adaptiv, fysisk kamuflasje kan optimaliseres slik at den samtidig blir vanskeligere å oppdage for både mennesker og flere moderne objektdetektorer under de testede forholdene.
MIT-forskere har utviklet en KI-assistent som foreslår hvilke deler av en algoritmisk utformet konstruksjon en ingeniør kan justere. I en demonstrasjon økte den beregnede knekklasten med 39 prosent, men systemet er ennå ikke prøvd i en bred studie med menneskelige designere.
Google DeepMind har brukt KI-agenter og Lean til å kontrollere sentrale sikkerhetsegenskaper helt ned på maskinkodenivå. Beviset gjelder avgrensede deler av Signal-protokollen.
Forskere ved MIT og UBC har utviklet en felles KI-arkitektur for simulering av blant annet stoff, sand, væsker og molekyler. Metoden er lovende, men er ikke én ferdig modell som behersker all fysikk.