Robot bygget en del av en antennestruktur i bane rundt jorden
Caltech og DARPA melder at en robot har satt sammen en fagverksseksjon i rommet. Demonstrasjonen viser montering i bane, men den planlagte antennen ble ikke fullført.
·4 min lesing
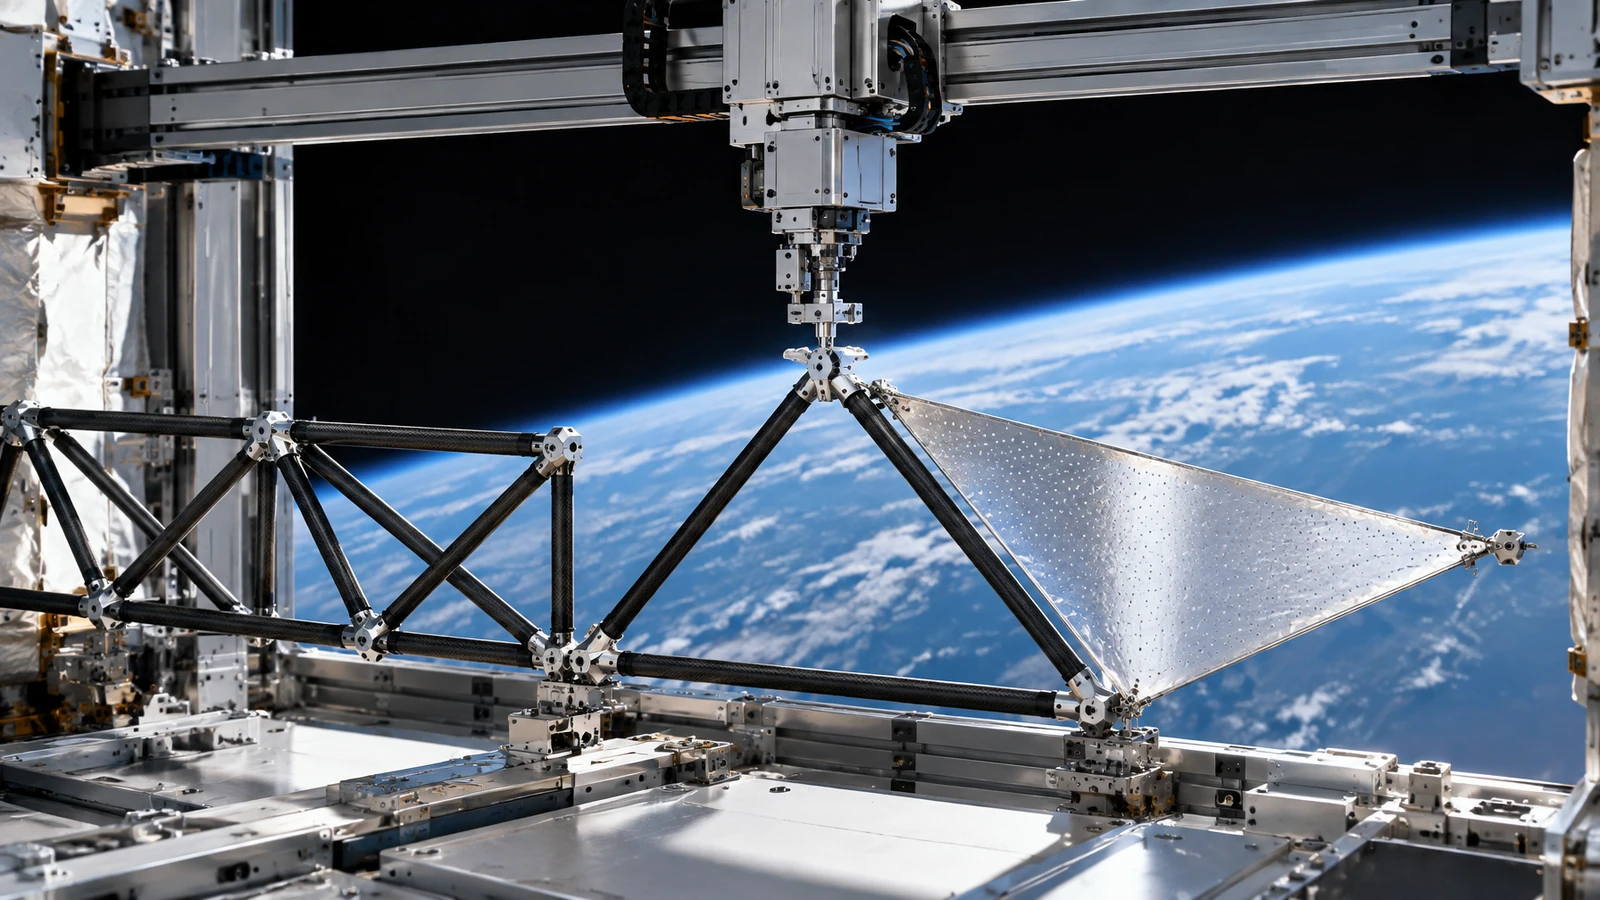
Konseptillustrasjon av prinsippet bak ASTRA-demonstrasjonen. Ikke et fotografi fra oppdraget eller den ferdige antennen.Illustrasjon generert med OpenAI for Progress Radar
Store antenner og teleskoper må vanligvis bygges for å få plass inne i en rakett. Et alternativ er å sende opp mindre deler og la en robot sette dem sammen i bane. Nå har forskere ved Caltech demonstrert et slikt prinsipp i rommet.
5. november kunngjorde Caltech og det amerikanske forskningsbyrået DARPA at forsøket ASTRA hadde bygget en ny seksjon av en fagverksstruktur i lav jordbane. De omtaler det som den første automatiserte monteringen av en slik struktur i rommet. Det er en avgrenset teknologidemonstrasjon, ikke en ferdig romantenne.
En tredje seksjon ble bygget i bane
ASTRA står for Autonomous In-Space Tensioned Reflector Assembly og inngår i DARPAs NOM4D-program. Nyttelasten ble sendt opp 30. mars 2026 med SpaceX-oppdraget Transporter-16, om bord på romfartøyet Vigoride 7 fra Momentus.
Systemet hadde med seg to ferdigmonterte fagverksseksjoner. Etter at disse var skjøvet ut, monterte roboten en tredje seksjon fra separate deler. En manipulator plasserte komposittrør i spesiallagde skjøter og arbeidet med en tynn, reflekterende duk som skal inngå i konstruksjonen.
Målet var en reflektorantenne med diameter på omtrent 1,4 meter, bygget av totalt elleve seksjoner. Caltech opplyser at tidsbegrensninger og tekniske utfordringer gjorde at bare den første delen av antennen ble ferdig. Den planlagte fullstendige reflektoren ble altså ikke demonstrert.
Automatisert arbeid med støtte fra bakken
DARPA beskriver monteringsmekanismen som en relativt enkel robot som kan bevege seg langs tre lineære akser. Poenget er ikke avansert kunstig intelligens, men en repeterbar mekanisk prosess for å sette sammen lette komponenter.
Operasjonen var heller ikke helt uavhengig av mennesker. Ingen astronauter deltok i selve monteringen, men ingeniører på bakken sendte kommandoer, undersøkte bilder fra nyttelasten og prøvde ut løsninger på en tilsvarende robot i laboratoriet når problemer oppstod. Caltech beskriver bare noen få korte kommunikasjonsvinduer per døgn.
Dermed viser forsøket at automatisert lokal montering kan gjennomføres i bane med bakkestøtte. Det viser ikke at en robot kan planlegge og ferdigstille vilkårlige konstruksjoner på egen hånd.
Hvorfor bygge i rommet?
Rakettens lasterom setter en praktisk grense for størrelsen på konstruksjoner som kan skytes opp ferdig eller sammenfoldet. Monteringssystemer i bane kan på lengre sikt gjøre det mulig å bygge større reflektorer til radiokommunikasjon og romteleskoper, eller store solcellekonstruksjoner.
Caltech og DARPA ser derfor demonstrasjonen som et første skritt mot større strukturer. Men overgangen fra én montert seksjon til antenner som er hundrevis av meter store, krever fortsatt nye forsøk, høyere driftssikkerhet og dokumentasjon av at prosessen kan gjentas i stor skala.
Et eksperiment publisert i Nature viser posisjonsverifisering basert på en Bell-test over et kvantenettverk. Resultatet er lovende, men sikkerhetsdemonstrasjonen gjelder en avgrenset trusselmodell.
To studier publisert 16. november viser at automatisk kvantefeilretting kan beskytte en logisk kvantebit lenger enn systemets beste fysiske kvantebit. Den ene rapporterer 2,0 millisekunders levetid, 18 prosent over referansen.
MIT-forskere har utviklet en KI-assistent som foreslår hvilke deler av en algoritmisk utformet konstruksjon en ingeniør kan justere. I en demonstrasjon økte den beregnede knekklasten med 39 prosent, men systemet er ennå ikke prøvd i en bred studie med menneskelige designere.