Humanoide roboter trenger enorme mengder erfaring før de kan fungere pålitelig i den virkelige verden. Nå vil DexForce flytte langt mer av treningen inn i simulering.
·7 min lesetid
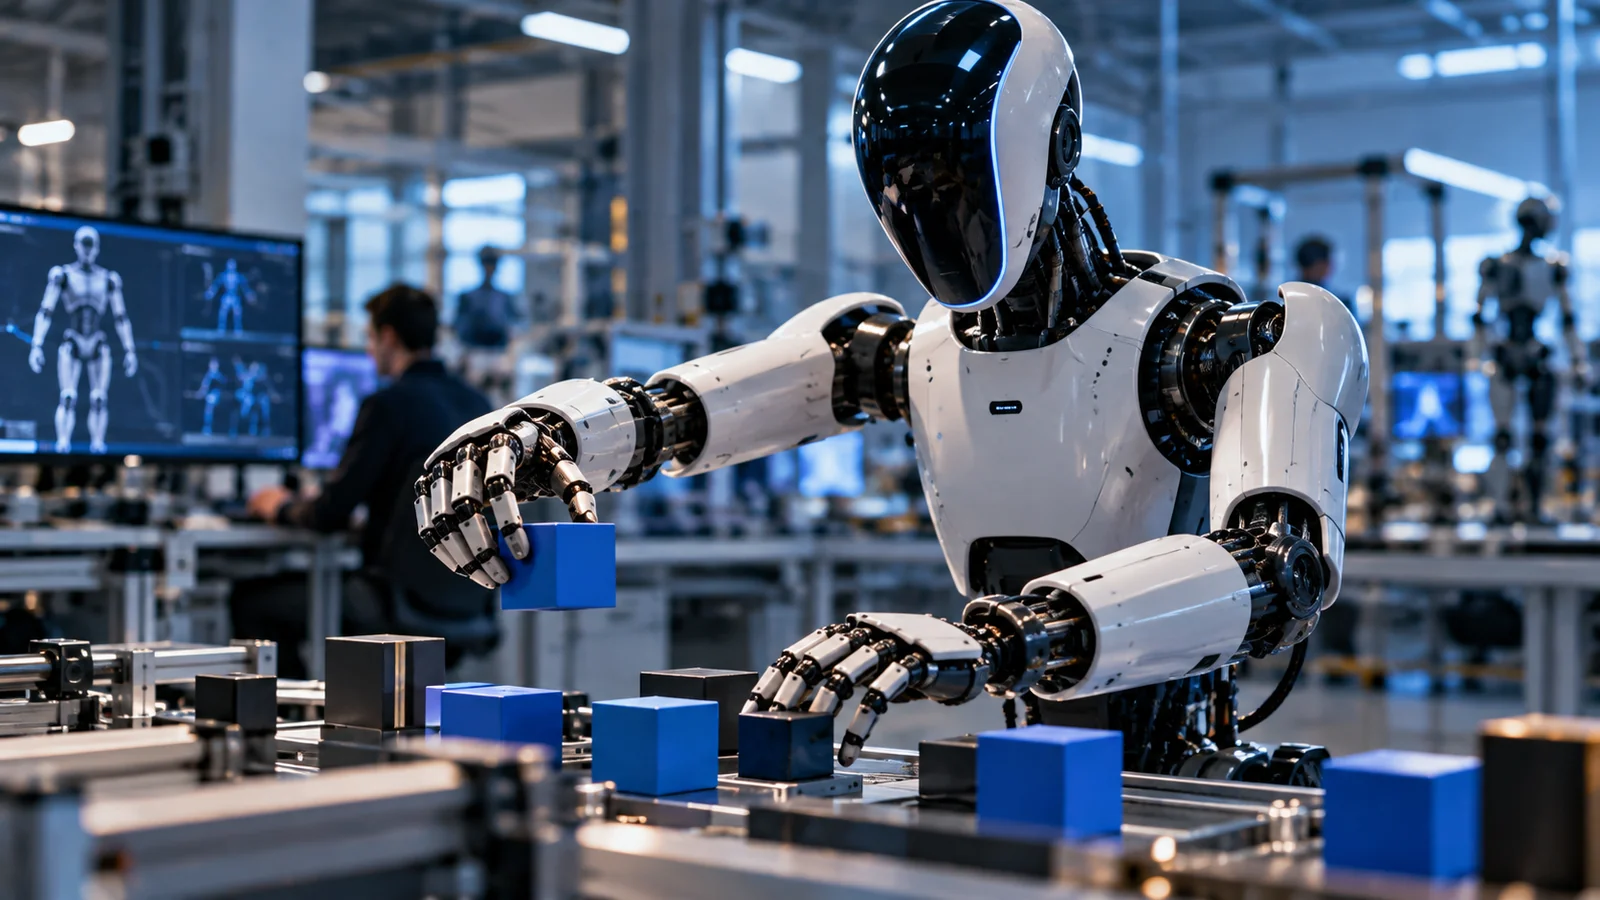
Konseptillustrasjon av robottrening og overføring fra simulering til fysisk manipulering, ikke et faktisk bilde fra DexForce.Illustrasjon: Progress Radar
Robotene trenger mer enn gode hender
En humanoid robot kan se imponerende ut når den går, løfter en kasse eller serverer en kopp kaffe. Det vanskeligste begynner først når oppgaven ikke lenger foregår under de samme forholdene som roboten har øvd på.
En kopp står noen centimeter lenger til venstre. Et menneske går plutselig forbi. Lyset endrer seg. En gjenstand har en annen form eller vekt enn forventet. For et menneske er slike variasjoner en normal del av hverdagen. For en robot kan de være forskjellen mellom å lykkes og å stoppe helt opp.
Det er en av grunnene til at treningsdata har blitt en stadig større flaskehals i robotikken. En robot må ikke bare lære hvordan én oppgave ser ut. Den må oppleve nok variasjoner til å kunne håndtere den samme oppgaven under mange forskjellige forhold.
DexForce, et robotselskap fra Shenzhen, forsøker å løse deler av dette problemet ved å flytte langt mer av treningen over i simulering. Reuters rapporterer at selskapet bygger virtuelle versjoner av arbeidsmiljøer og oppgaver, lar robotmodeller trene der og deretter forsøker å overføre det de har lært til fysiske maskiner.
Ideen er enkel å forstå: Hvis en robot kan gjøre enorme mengder treningsforsøk digitalt, slipper hvert forsøk å kreve en fysisk robot, et virkelig arbeidsmiljø og et menneske som demonstrerer oppgaven.
En fabrikk som bare eksisterer i datamaskinen
DexForce beskriver deler av teknologien sin som Real2Sim2Real. Informasjon fra den virkelige verden brukes til å bygge eller tilpasse et simulert miljø. Roboten kan deretter trene digitalt før den lærte oppførselen forsøkes overført til fysisk maskinvare.
Selskapets DexVerse- og EmbodiChain-systemer er utviklet for å produsere store mengder syntetiske treningsdata. På sin engelske nettside beskriver DexForce sin Real2Sim2Real-VLA som en modell som hovedsakelig baserer seg på syntetiske data.
Forskjellen fra tradisjonell datainnsamling kan bli stor. Reuters gjengir DexForce-grunnlegger Kui Jia på at presise menneskelige demonstrasjoner i noen tilfeller kan kreve mer enn hundre repetisjoner av den samme bevegelsen. Problemet vokser raskt dersom en mer generell robot skal lære svært mange oppgaver med enda flere variasjoner.
I simulering kan mye av denne variasjonen skapes automatisk. Lysforhold kan endres, objekter flyttes og fysiske parametere varieres. Robotens handlinger kan gjentas i stor skala uten at fysisk utstyr må settes tilbake mellom hvert forsøk.
På papiret er det en kraftig snarvei. Spørsmålet er hvor mye av læringen som faktisk overlever møtet med virkeligheten.
Forskningen viser at ideen ikke bare er teori
DexForce-teamet publiserte i oktober forskningsarbeidet UNITAS, en modell som representerer robotens bevegelser og endringer i omgivelsene i et felles tredimensjonalt rom.
Forskerne rapporterer 99,8 prosent suksess på LIBERO-benchmarken og et gjennomsnitt på 85 prosent på de fysiske oppgavene de testet. Resultatene er interessante, men UNITAS er foreløpig en preprint fra DexForce-teamet selv. Tallene bør derfor leses som forskernes rapporterte resultater, ikke som uavhengig bekreftelse på at generell robotlæring er løst.
Samtidig finnes det uavhengig forskning som støtter selve sim-to-real-prinsippet. På CVPR 2026 presenterte forskere en humanoid policy som var trent utelukkende på syntetiske simuleringsdata og som kunne overføres direkte til fysiske oppgaver med blant annet ulike typer dører.
En annen CVPR-studie brukte mer enn 630 000 syntetiske robotbaner fordelt på flere robottyper, ferdigheter og oppgaver. Forskerne rapporterte at modellen kunne matche en sterk modell trent på store mengder ekte robotdata i deres evalueringer.
Det betyr ikke at ekte treningsdata er blitt overflødige. Men syntetiske data har utviklet seg fra å være et praktisk supplement til å bli en stadig mer seriøs kandidat for storstilt robottrening.
Så kommer roboten ut av simulatoren
Problemet er at den virkelige verden aldri er en perfekt simulering.
Et virtuelt bord har nøyaktig de egenskapene simulatoren gir det. Et ekte bord kan være litt skjevt, glattere enn forventet eller vibrere når noe treffer det. Kameraer har støy. Motorer reagerer ikke helt identisk hver gang. Friksjon, materialer og lys varierer, og mennesker beveger seg på måter utvikleren ikke har planlagt for.
Dette omtales ofte som sim-to-real-gapet: avstanden mellom det roboten lærer i en simulert verden og det som faktisk fungerer når samme strategi brukes på en fysisk maskin.
Roland Berger peker på syntetiske data og fysikkbasert simulering som viktige måter å generere treningsdata på, særlig for sjeldne situasjoner og grensetilfeller. Samtidig beskriver analysen store og varierte datasett som en fortsatt flaskehals for humanoidrobotikk.
Moderne treningsmetoder forsøker derfor å gjøre simulatoren mindre forutsigbar med vilje. Lys, kameraforhold, objekter og fysiske parametere kan varieres slik at roboten ikke lærer én perfekt virtuell verden, men mange forskjellige versjoner av den.
Målet trenger dermed ikke være å erstatte virkelige data fullstendig. Den store gevinsten kan komme dersom simulering gjør at langt mer av grunntreningen kan skje før den dyre og langsomme fysiske treningen begynner.
Et marked som fortsatt er i startfasen
Det er lett å få inntrykk av at humanoide roboter allerede er på vei inn i fabrikker i enorme antall. Tallene forteller et mer forsiktig bilde.
International Federation of Robotics anslår at omtrent 7 000 humanoide roboter ble solgt globalt i 2025 til industrielle og profesjonelle serviceformål. Mange ble kjøpt av forskningsmiljøer eller selskaper som bruker dem til å utvikle KI, snarere enn til ordinært produktivt arbeid.
Til sammenligning ble rundt 542 000 tradisjonelle industriroboter installert i 2024. Humanoider utgjør altså fortsatt en svært liten del av det globale robotmarkedet.
Det gjør treningsproblemet desto viktigere. Skal humanoide roboter gå fra pilotprosjekter og demonstrasjoner til nyttige maskiner i stor skala, må det bli billigere og raskere å lære hver ny oppgave.
Reuters rapporterer at DexForce-teknologi brukes av produsenter som Toyota, Samsung og Foxconn, og at selskapets humanoide roboter brukes i serviceoppgaver i mer enn 15 kinesiske byer. Det viser at teknologien har beveget seg utenfor laboratoriet, men sier ennå lite om hvor generelle robotene faktisk er eller hvor mye tilpasning hvert nytt miljø krever.
Det interessante er hva som skjer med den neste oppgaven
Den viktigste testen for denne typen teknologi kommer derfor ikke når en robot klarer en oppgave den allerede har trent lenge på. Den kommer når roboten møter den neste.
Kan en modell som har lært å håndtere én type eske forstå en annen? Kan den bruke det den har lært på ett lager i et nytt lokale? Kan kunnskap fra én robotmodell overføres til en annen uten at hele treningsprosessen må begynne på nytt?
Hvis svaret gradvis blir ja, kan syntetiske data endre økonomien i hele robotindustrien.
Da blir ikke simulatoren bare et sted hvor ingeniører tester robotene sine. Den blir selve skolen robotene går på før de møter verden.
Forskere har utviklet en kunstig hud med mer enn 10 000 berøringssensorer som organiserer signalene mer som det menneskelige nervesystemet. I forsøk lot systemet roboter kjenne svært små overflatestrukturer og reagere automatisk på potensielt skadelig berøring.
Målinger på et elektrondopet kobberoksid knytter superledning direkte til antiferromagnetiske spinnfluktuasjoner. Resultatet løser en viktig del av gåten, men ikke mekanismen bak de høyeste overgangstemperaturene.
Quantinuum rapporterer 99,9995 prosent logisk minnenøyaktighet på Helios-systemet. Resultatet viser kraftig feilundertrykking med en color code, men skalering til nyttig feiltolerant beregning gjenstår.